


Nachhaltig und praxisnah: Wie Studierende Robotern das Lernen beibringen
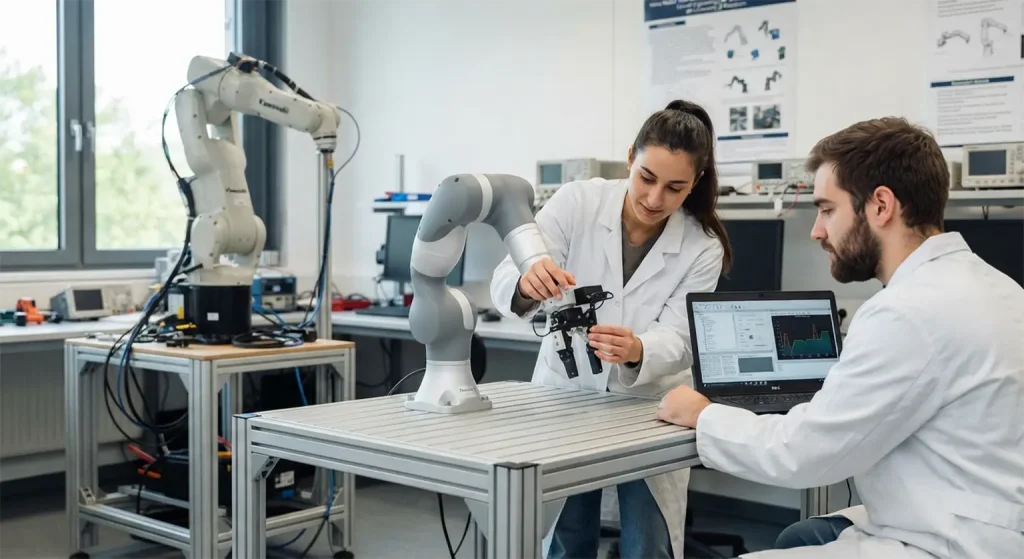
Beim Projekt „KARL“ der Universität Paderborn packen Studierende und Forschungsteams selbst an: Sie haben zwei ausgemusterte Industrieroboter am Heinz Nixdorf Institut wieder fit gemacht. Die Maschinen dienen ab sofort als Versuchsobjekte, an denen Studierende moderne Künstliche Intelligenz und lernfähige Steuerungen direkt in der Praxis ausprobieren können.
Key Facts auf einen Blick:
- Projekt KARL: Das Kürzel steht für „Knickarmroboter in der Lehre“ und verbindet nachhaltiges Werkeln mit moderner KI-Ausbildung.
- Modernisierte Hardware: Ein 6-Achs-Roboter von Kawasaki und ein 7-Achs-Modell (Franka Emika Panda) wurden im Labor überholt, neu verdrahtet und einsatzbereit gemacht.
- Fokus KI-Training: Zum Einsatz kommt „Reinforcement Learning“ – eine Lernmethode, bei der Roboter durch Belohnungen Stück für Stück lernen, Hindernissen eigenständig auszuweichen.
- Praktische Szenarien: Die Roboter beweisen ihr Können bereits beim Ausbalancieren einer Kugel und beim Nachgreifen von Bauteilen auf sich drehenden Tellern.
- Direkt im Hörsaal: Dank anschaulicher Erklärvideos und vorgefertigter Software-Setups können Studierende am Lehrstuhl für Regelungstechnik und Mechatronik (RtM) ohne lange Einarbeitung loslegen.
Wie aus dem Bericht der Hochschule hervorgeht, haben wissenschaftliche Mitarbeitende und studentische Hilfskräfte die ungenutzten Maschinen am Lehrstuhl für Regelungstechnik und Mechatronik komplett überarbeitet und mit frischer Sensorik ausgestattet. Statt teure Neugeräte anzuschaffen, setzt die Universität damit auf Wiederverwendung – das schont die Ressourcen und bringt gleichzeitig moderne Technik ohne Hürden in den Studienalltag.
Praxisnahe Erprobung von Reinforcement Learning
Laut Projektmitarbeiter Niklas Fittkau ging es dem Team vor allem darum, theoretische Softwaremodelle mit echter Hardware zu verknüpfen. Nach Angaben der Beteiligten nimmt dabei das sogenannte „Reinforcement Learning“ (bestärkendes Lernen) eine zentrale Rolle ein. Bei diesem Ansatz lernt die Steuerung – ähnlich wie ein Mensch – durch Ausprobieren. Über Sensoren erhält das System Rückmeldungen: Gelingt eine Bewegung ohne Zusammenstoß, gibt es quasi Bonuspunkte. So entwickelt der Roboter Schritt für Schritt von selbst die beste Route.
Instandsetzung und konkrete Anwendungsbeispiele
Für die Testläufe wurden die beiden unterschiedlichen Robotertypen im Labor wieder auf Vordermann gebracht. Der Pressemeldung zufolge entwickelte das Team für den Kawasaki-Roboter eine eigene Programmierschnittstelle, um die Maschine flexibel aus verschiedensten Softwareprogrammen anzusteuern. Beim Panda-Roboter zeigten die Studierenden in eigenen Abschlussarbeiten, was möglich ist: Die Maschine balanciert eine Kugel eigenständig aus und greift Bauteile von zwei rotierenden Tellern ab, um sie präzise an neuer Stelle abzulegen.
Nachhaltiger Mehrwert für die akademische Ausbildung
Der Pressemitteilung nach sorgt das Projekt dafür, dass theoretischer Stoff aus den Vorlesungen endlich anfassbar wird. Das Team hat Anleitungen gedreht und fertige Testumgebungen aufgebaut, die ab sofort fest in den Übungen eingeplant sind. Fittkau hebt hervor, dass die Studierenden von der ersten Schraube bis zum fertigen Programm den gesamten Entwicklungsweg selbst mitgestaltet haben. Das stärkt die Zusammenarbeit zwischen den Fachbereichen und bereitet die angehenden Ingenieurinnen und Ingenieure praxisnah auf ihren Beruf vor.